Steuerung der Arbeitsgeschwindigkeit
Allgemeines
Steuerung eines Linienelementes bedeutet, dass die Arbeitsgeschwindigkeit dieses Elementes sich nach dem Zustand eines anderen Linienelementes (steuerndes Element) richtet.
Die Totzeit einer gesteuerten Maschine wird anhand der Arbeitsgeschwindigkeit und des Inhalts im Arbeitsblatt "Technische Daten" ermittelt. Es wird empfohlen, die Arbeitsgeschwindigkeit bei den technischen Daten auf einen mittleren Wert für den Produktionsbetrieb zu legen, da für die Arbeitsgeschwindigkeit keine Anfahr- oder Bremsrampen berücksichtigt werden.
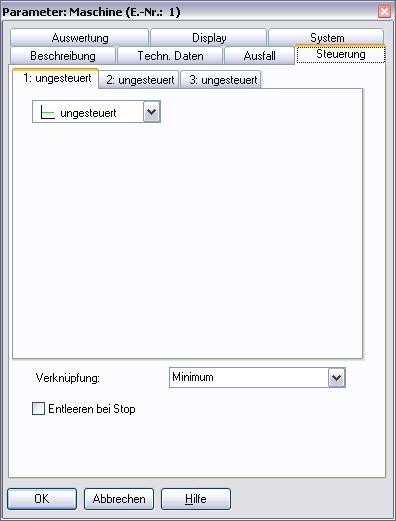
Für die Parametrierung der Arbeitsgeschwindigkeit einer gesteuerten Maschine ist es notwendig,
•den Steuerungstyp auszuwählen (ungesteuert, gleichlaufend, gegenlaufend),
•das steuernde Element auszuwählen (Speicher, Förderband mit Puffereigenschaften) als Absender der Korrekturvariable,
•die Schaltpunkte der Arbeitsgeschwindigkeit festzulegen,
•die Schaltpunkte anhand des Inhaltes des steuernden Elementes festzulegen,
•die Anzahl der Schritte zwischen unterer und oberer Grenze festzulegen.
Diese Beschreibungen können für drei unabhängige Steuerungsbeziehungen eingegeben werden. Die resultierende Arbeitsgeschwindigkeit des gesteuerten Elementes wird mit der Minimum-Theorie bestimmt. Der kleinste Wert der drei Steuerungsbeziehungen wird als aktuelle Arbeitsgeschwindigkeit gewählt.
Auswahl des Steuerungstypes
Die Auswahl zwischen
•ungesteuert (Standard),
•gleichlaufend,
•gegenlaufend
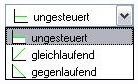
kann mit obigem Scrollfeld unabhängig voneinander bei allen drei Steuerungsbeziehungen vorgenommen werden.
Bei gleichlaufender Steuerung steigt die Arbeitsgeschwindigkeit des gesteuerten Elementes, wenn der Inhalt des steuernden Elementes wächst. Gleichlaufende Steuerung wird verwendet, wenn das steuernde Element eine vorgeordnete Maschine in der Linienanordnung ist.
Bei gegenlaufender Steuerung sinkt die Arbeitsgeschwindigkeit des gesteuerten Elementes, wenn der Inhalt des steuernden Elementes wächst. Gegenlaufende Steuerung wird verwendet, wenn das steuernde Element eine nachgeordnete Maschine in der Linienanordnung ist.
Auswahl des steuernden Elementes
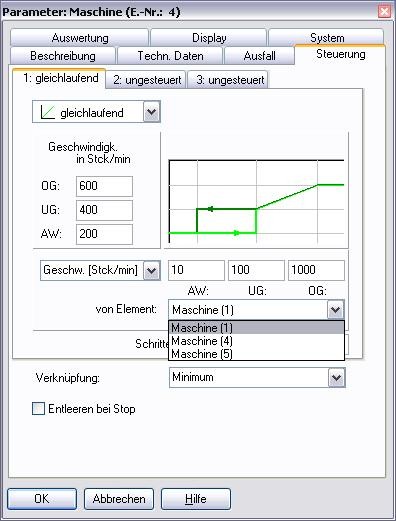
In der Liste im obigen Bild “von Element” werden mögliche steuernde Elemente des aktuellen Modells aufgelistet. Ein Element aus dieser Liste muss ausgewählt werden.
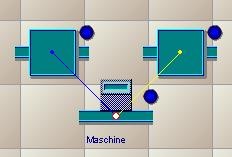
Das gewählte Element blinkt kurz auf, und eine rote Verbindungslinie zwischen steuerndem und gesteuertem Element wird gezeigt.
Wird die Auswahl mit dem OK-Schalter beendet und auf der Arbeitsfläche mit der rechten Maustaste das Popup-Menü geöffnet, können mit Anzeige/Steuerungsbeziehungen die Steuerungsbeziehungen sichtbar gemacht werden.
Gleichlaufende Steuerungen werden blau, gegenlaufende gelb gezeigt.
Setzen der Schaltpunkte
Um die Schaltpunkte für die Steuerungsbeziehung zu setzen, müssen Arbeitsgeschwindigkeiten in ein Geschwindigkeitsdiagramm eingetragen werden. Das Diagramm zeigt die Arbeitsgeschwindigkeit des gesteuerten Elementes in Abhängigkeit von der Belegung des steuernden Elementes (Speicherinhalt).
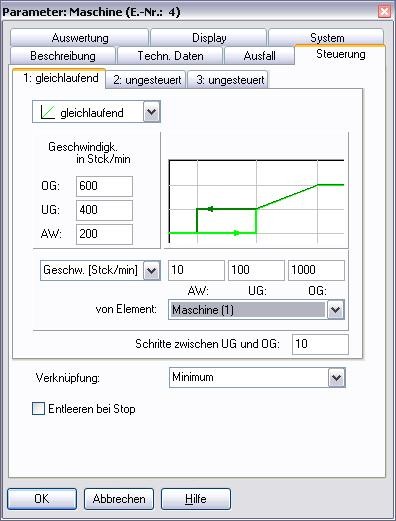
Für die Geschwindigkeit des gesteuerten Elementes müssen die Obergrenze (OG), Untergrenze (UG) und der Anfangswert (AW) eingegeben werden.
Der Anfangswert (AW) für die Arbeitsgeschwindigkeit des gesteuerten Elementes wird dann verwendet, wenn die Bedingungen für das Geschwindigkeitsdiagramm nicht erfüllt sind.
Der Anfangswert (AW) kann auch Null gesetzt werden – das bedeutet, dass das gesteuerte Element gestoppt wird, wenn die Bedingungen für das Geschwindigkeitsdiagramm nicht erfüllt sind.
Im Bild oben gelten folgende Beziehungen:
Gesteuertes Element: Maschine Steuerndes Element: Speicher 2
Anfangswert (AW) 100/min 10 Stück
Untergrenze (UG) 300/min bei 100 Stück
Obergrenze (OG) 700/min bei 1000 Stück
Innerhalb des Geschwindigkeitsdiagramms wird die Arbeitsgeschwindigkeit des gesteuerten Elementes proportional zum Speicherinhalt des steuernden Elementes berechnet. Die Auflösung wird dabei durch den Eingabewert „Schritte zwischen UG und OG“ bestimmt. Das Umschalten von AW auf UG erfolgt verzögert mit Hysterese.
Bei gleichlaufender Steuerung, sind die Schaltpunkte für die Arbeitsgeschwindigkeit Anfangswert (AW), Untergrenze (UG) und Obergrenze (OG) direkt den entsprechenden Werten des Speicherinhaltes des steuernden Elementes zugeordnet (siehe Bild unten):
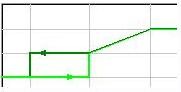
Wenn sich das steuernde Element füllt, bleibt die Arbeitsgeschwindigkeit auf ihrem Anfangswert (AW) bis der Anfangswert (AW) des Speicherinhaltes des steuernden Elementes erreicht ist.
Erreicht der Speicherinhalt die Untergrenze (UG), springt die Arbeitsgeschwindigkeit auf die Untergrenze (UG). Bis zum Erreichen der Obergrenze (OG) des Speicherinhaltes steigt die Arbeitsgeschwindigkeit linear an. Ist die Obergrenze (OG) des Speicherinhaltes erreicht, läuft das Element auch mit der Arbeitsgeschwindigkeit an der Obergrenze (OG). Steigt der Speicherinhalt noch weiter an, bleibt die Arbeitsgeschwindigkeit auf der Obergrenze (OG).
Sinkt der Speicherinhalt, fällt auch die Arbeitsgeschwindigkeit, sobald der Speicherinhalt die Obergrenze (OG) unterschritten hat. Sinkt der Speicherinhalt unter die Untergrenze (UG), bleibt die Arbeitsgeschwindigkeit auf der Untergrenze (UG), bis der Speicherinhalt unter den Anfangswert (AW) absinkt. Erst dann geht die Arbeitsgeschwindigkeit auf den Anfangswert (AW) zurück.
Die Arbeitsgeschwindigkeit bleibt auf dem Anfangswert (AW), selbst wenn der Speicherinhalt noch weiter sinkt.
Bei gegenlaufender Steuerung, verhalten sich Arbeitsgeschwindigkeit und Speicherinhalt umgekehrt (siehe Bild unten):
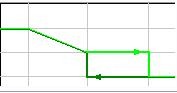
Ist der Speicherinhalt des steuernden Elementes kleiner als der Anfangswert, wird die Arbeitsgeschwindigkeit des gesteuerten Elementes auf Obergrenze (OG) gesetzt. Steigt der Speicherinhalt weiter zwischen Anfangswert und Untergrenze, wird die Arbeitsgeschwindigkeit proportional reduziert bis zum Erreichen der Untergrenze. Auf diesem Wert bleibt die Arbeitsgeschwindigkeit, bis der Speicherinhalt seine Obergrenze erreicht hat. Danach geht die Arbeitsgeschwindigkeit auf den Anfangswert zurück und verbleibt dort, auch wenn der Speicherinhalt weiter wächst. Das ist möglich, solange Obergrenze (OG) Speicherinhalt < Speicherkapazität. Nur wenn der Speicherinhalt des steuernden Elementes wieder unter die Untergrenze fällt, steigt die Arbeitsgeschwindigkeit wieder proportional. Sinkt der Speicherinhalt unter seinen Anfangswert, bleibt die Arbeitsgeschwindigkeit auf der Obergrenze (OG).
Anzahl der Schritte
Die Anzahl der Schritte zwischen Untergrenze und Obergrenze bestimmt die Anzahl der Stützstellen im Geschwindigkeitsdiagramm, unabhängig von der Art der gewählten Steuerung. Mit einer großen Anzahl von Schritten wird quasi-proportionale Geschwindigkeitssteuerung erreicht.
Typ der Referenzvariable auswählen
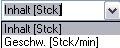
Ist das steuernde Element kein Speicher, sondern eine Maschine, kann als Referenzvariable die Arbeitsgeschwindigkeit oder der Inhalt ausgewählt werden.
Auswahl des Optimierungskriteriums
Im Listenfeld “Verknüpfung” kann das Kriterium gewählt werden, nach dem (sofern vorhanden) die drei Steuerungsstrategien verknüpft werden sollen. Arbeitsgeschwindigkeit des gesteuerten Elementes, die das Kriterium „Minimum“ bzw. “Maximum” erfüllt, wird für den jeweiligen Simulationsschritt herangezogen.